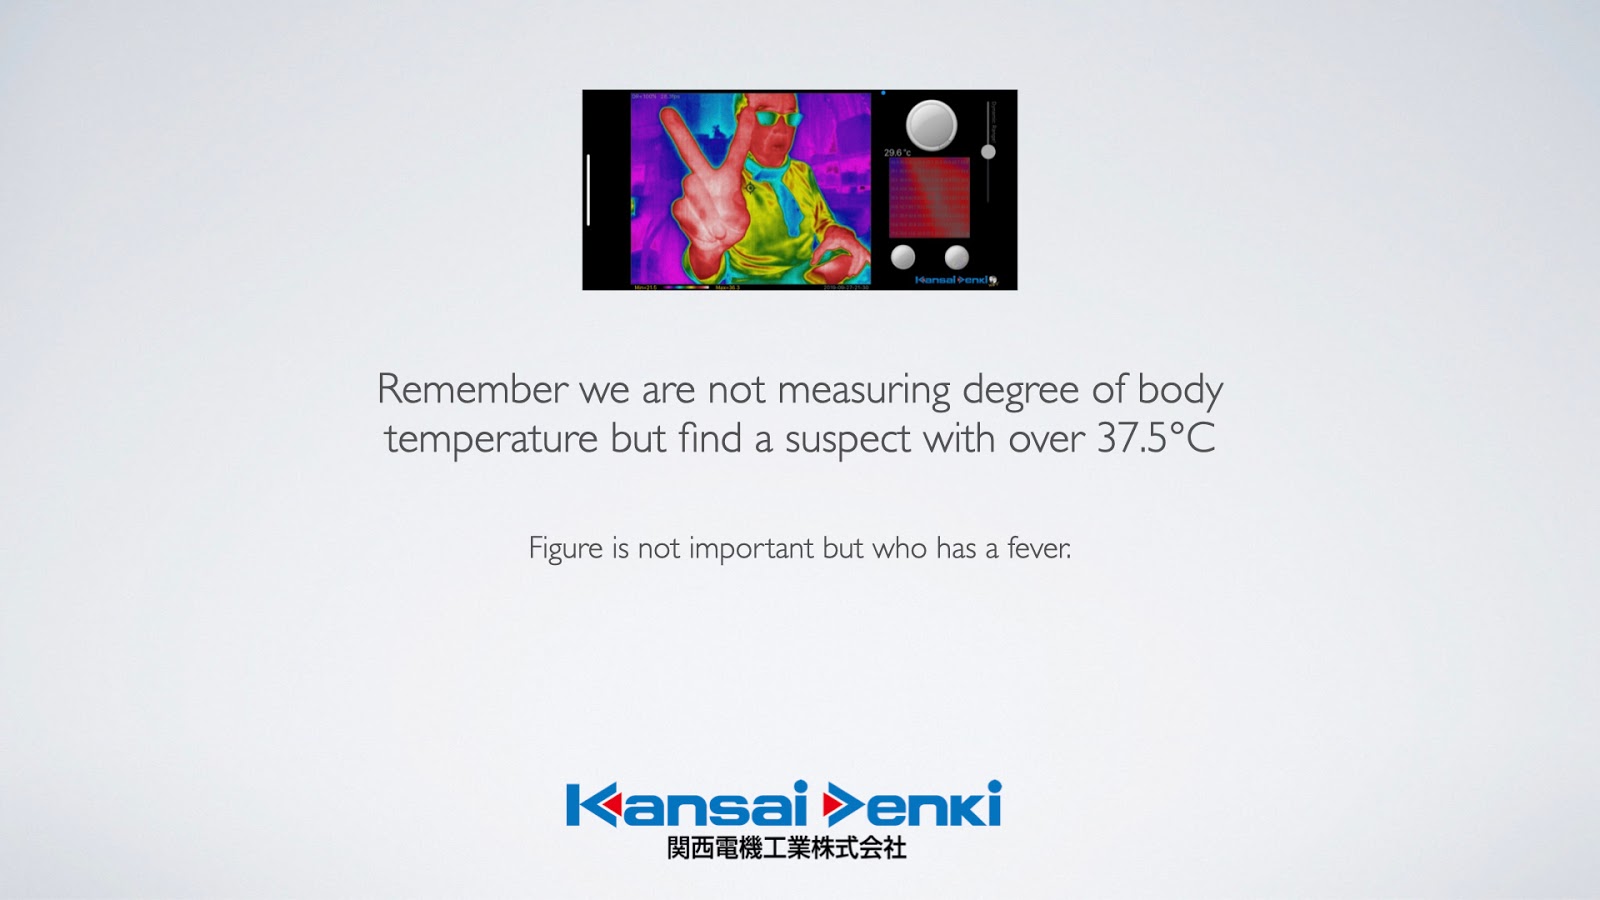
画面内のセンサーの感度は0.05mk(0.05度)ですが、絶対温度が取れない事は以前説明しまたい。
安定したチップ温度で校正を試みましたが相関関係が無い為断念しました。

センサーの感度を維持する為にシャッターを自動で閉じて校正します。
シャッターを閉じないと画面が染みがついた状態になり感度が落ちてきます。
センサーの状態を感知して時間に関係なく動作します。


オレンジ色の線はfpa= Focal Plane Array だそうでセンサーのチップ温度です。
2017年のLEPTONの変更仕様では
A software command for reading back an auxiliary temperature sensor on Lepton in units of Kelvin will no longer be supported. The software command will still exist and return a value, but the value will no longer be calibrated to provide a meaningful temperature. The auxiliary temperature sensor (AUX) involved in this change is separate from the temperature sensor on the focal plane array (FPA) which will continue to be calibrated and provide the Lepton camera operating temperature.
シャッターが閉じて次のシャッターまでに1℃以上の下がるのですが、この過程でも
温度誤差が出ているようです。(実際の温度と関係なく温度が下がっている様です。)この点をどうするかも処理が難しです。
デバッグ用ソフト

一応LEPTON3.5計測用プログラムができましたので送ります。
LEPTON3.5以外は出力がおかしくなります
まずPi3にLEPTON3.5を取り付けて、PI3にキーボード、ディスプレイを一応接続(LEPTON画像確認用)
(たまにリセットしますが止まることはないようです)
PI3はコマンドモードにしないとLEPTONが安定しないので、Windowモードになってる場合はraspi-config で変更して下さい。
(多分コマンドモードになってると思いますが…)
1.PI3の ofXXXX/apops/myAppsの中に解凍してコピー
2.Macからssh接続して 今コピーしたフォルダの中に入る
3.make -j4 でコンパイル
4.エラーが出なかったら make run で実行。以下のようなログが2秒おきに出力されます
MaxRaw,Maxdo,fpa,aux,31525,42.097473,23.417480,23.987488
ターミナルはデータを遡ることができますので、必要なところまで範囲を指定して、EXCELにコピー
出力内容はコンマしきりになってるので、EXCELでCSV変換をすればすぐに解析可能です
(EXCEL->データ->区切り位置 で変換します。詳しくはWebで調べて下さい)
数値はMaxRaw,Maxdo,fpa,auxの順で並んでますので,Maxdo,fpaで解析します
この場合は42.097473と23.417480 です。
MaxRaw 画面範囲の最高温度のRAW値
Maxdo 画面範囲の最高温度の℃ ( MaxRaw/100-273.152519 )
fpa センサーの温度 ℃
aux センサーの温度 ℃(何の温度か不明fpaより高めになる)