2021年4月10日土曜日

アジャイル?完成度の高いものは一気に出来ない。

ウォーターフォール開発とアジャイル開発
ウォーターフォール開発とは
十分な設計図を書いてそれを踏まえて最後まで開発する。
目的ははっきり見えているものの開発
アジャイル開発は
試行錯誤しながら完成度を上げていく開発
と本には書いてあります。

今も開発しているサーマルカムはどっち?
どちらでもあり、どちらでもない感じ。
本に惑わされるとどちらか2つしかないと思わせられますが、時代によって変わっていうようです。
昔のソフトはウォーターフォール開発(恐らくソフトの販売はCD等のメディアだった時代)は店頭に並べて一斉に販売する為、ある程度完成されていないといけなかったのでしっかりとした計画をして完成度をあげないと競合メーカーに負けてしまうから?

今はアイデアを出来るだけ早く商品化する為とオンラインで販売出来るので完成度がそれほど高く無くてもアップデートをする事で後から完成度をあげる事が出来るのでアジャイル開発といわれる手法が取られている。

どちらが良くてどちらが悪いというわけでもなく最初からどちらかでもない。つまり結果としてどちらかと呼ばれる様に感じます。

アジャイルの完成度が高く無くてもが=いい加減ではいけないという事が本には書いていない。
とりあえず出荷してしまうとダメです。
当たり前です。

会社のCADソフトもいい加減なら良い製品は作れません。
歴史の考察もいい加減なら誰も読んでくれませんし新聞記事になるくらい内容が濃いという事です。

3年しても新たな発見で開発が継続しています。
サーマルカムでいうと最初はデザリングの距離はハードウェアの設計が機器の基本設計からスタート。メーカーのSDKやオープンソースを使ってテストと改善をすすめていました。
それぞれが試行錯誤。だって答えがどこかにあるわけではなかったから…
それでも完成度の高いものが出来たと今でも思っています。

ただ分からないから対応出来なかった事が出来る様になってきました。
今のスマホのアプリが何度もアップデートするのが何故かというとOSのアップデートやセキュリティーの問題以外に改善や改良が続けられてより良いものになる為の様に思います。
ソフトはハードウェアと違いアップデートが出来るものなのでより良いものになって行きます。
何故かというとそれを作っている人は良い方法が見つかればそうしたいと思います。
アップルは個人情報保護やセキュリティーと適当な理由で難しくするので不要な手間が掛かってしまいます。膨大なアプリの申請の対応している担当者がソフトウェアのレベルは高いかもしれませんが問合せのレベルがお馬鹿さんな感じです。
いつも嫌がらせか訳のわからない難題を出します。数万円の機器をアメリカに送らせたり…(通関の為に難しい書類やルールがあり封筒や箱に入れても簡単に他国に送れません。)また個人情報保護の為と言って録画ボタンの形が分かりにくいと難癖をつけたり…
挙句に赤外線が医療機器なのでその証明がいるとか…
その度にバカヤローと言いたくなりましたが、グッと堪えて書類を用意して対応してきました。企業ならそんな事ないかというとそんな事もないようで所々で揉めています。
しょうがないとは思いますが一個人には結構大変です。
ちょっと本題からそれました。すみません…

サーマルカムは元々ドローンを使ってサーモグラフィー画像をデザリングで転送する事が主な機能です。
最初はサーマルカムの2.4Ghzの電波の影響でドローンがコントロール出来ずどこかえ飛んで行って、そうならないドローンを探す事も大きな問題でした。DJIのMavicMiniのお陰でドローンがコントロール不能になる事は無くなった反面サーマルカムのデザリングが切れやすくまた距離が伸びなくなりました。その原因もはっきりと分からない。電波は見えないスペクトルアナライザーや無線技術は複雑で対応策を見つける事は簡単ではありません。

YouTubeは色々な人が動画を公開しています。ドローンの話題も結構あります。その中に無線技術のプロで解説している人もいます。Mavic miniの電波解説
アナログのチャンネル技術以外にソフトウェアの制御もより高度になっていて、その理解がないと対策のしようがない状態です。

まず技適(電波法)これを守らないとまず法律違反です。
より遠くに電波を飛ばしたいのですが、電波出力を上げる若しくはアンテナを改造は第三機関に法律を準拠しているかの証明書が個別に必要なので多額の費用が発生します。

次に屋外で仕様出来る電波帯は2.4Ghzだけです。それもチャンネルは13しかありません。
DJIも当然ですが技適を守っています。本物の電波エンジニア(多分携帯電話を開発出来るレベルの技術者と各国の電波法を理解出来る人もいる筈)それぞれを理解した上でドローンを作っています。(海外は5Ghz帯が屋外で使えますが日本はその帯域を自衛隊が使っているので使用不可です。今後も可能性が0です。北朝鮮や中国がある限り無理でしょう。)
解説を聞くとシーケンスは送信機とドローン本体の電源を入れて通信を確立してその後使用チャンネルの電波が混んでも全てのチャンネルを常に把握しながら定期的に変更しています。自動のモードの時はそれぞれのテャンネルにパイロットの電波を出し続けています。それでも13チャンネルしかないので全て使えない事もありえます。その場合リターントゥホームの設定をすると送信機から11秒ドローンへの通信が途切れたらドローンの離陸の際のGPSのポイントに自動で着陸します。
300万円のドローンでも同じなのでそれらの機能を理解しないと墜落若しくは制御不能になります。
DJIの制御はかなり優秀なので(正直調べれば調べるほど関心します。)


現在のサーマルカムはドローンがなければ50m以上の通信が可能ですが、DJIのドローンと一緒に運用すると10−20mで切れてしまいます。電波の影響の無い大阪城の休日に実証実験で確認済です。
DJIと同じ様に動的にチャンネルの空きを見つけてホッピングする様にしようとしましたがESP(機器側)はソフトでそれが可能ですがデザリングは6チャンネルで固定という事が分かりました。それでもWiFiが途切れても再接続をする様にソフトを改善中です。それでも一つのチャンネルしか使えないのでドローンのチャンネル制御を手動にして(こうするとドローンの制御に問題がでます。)リターントゥホームの設定をします。大阪城の実証実験と室生発電所の実験で
サーマルカムの電波がドローンのGPSの捕捉に影響が大きくその為アルミのスカートをサーマルカムに付けて対策案を実験中です。とりあえず5分程度でなんとかホームポイントを設定出来量になり、それが安定する様に試行錯誤中です。


これで次のステップにいけそうです。

前置きが長くなりましたが、これらの問題は最初から想定出来た訳も無く、対応する事で以前より安定度がかなり改善しています。諦めてしまえばそれまでですがここまで改善や改良をしているところは他に無いと思います。
一つ一つ改善を続けていれば、その差は大きくなり結果は簡単にコピー出来る事もあると思いますが、その過程は真似する事は出来ません。
私はその真似をしたいと決して思いませんが…しないとしょうがないから結果そうする以外に無いだけです。

ありふれた言葉ですが、継続は力なりです。人生にも言える事の様に思います。
必死にもがいています。がっ、私が努力しているわけではありません…
ねっ!小野さんm(._.)m


2021年3月6日土曜日

何をどう学ぶか?

 時間も費用も会社の理解を得られているので会社に役立つ目的を持つべきと数週間悩みましたが、結論はその事は考えずに進める事にしました。

純粋に基礎的な事に時間を掛けて理解する事に集中します。学問は下心をもって得られるものではない。というよりその様に器用に必要なところを理解しながら習得出来るほど器用ではありません。ノーベル賞を取ろうとして研究していた人はいないという事です。本末転倒

自由に出来ないのであれば時間も費用もお返ししようと思います。

この事で真剣に悩み結論も簡単ではなかったのですが、そもそもの動機は仕事に役立てるというよりレベルをもっと上げないと恥ずかしいと感じたからです。

それだけです。

2021年3月4日木曜日

サーマルカムも作り方

3年半の開発も大詰めです。

赤外線データの無線転送をiPhoneで実現した初期から少しずつ改良を加えて来ました。

一番の問題はドローンとの相性でした。

最初はサーマルカムのスイッチを入れた途端、操作不能になってから電波についても調べ始めましたが簡単ではありません。今でもどこまで理解出来ているかというと初心者に毛が生えた程度です。

ドローンのメーカーが操作性の問題を解決してくれたので独自のシステムの向上に専念出来る様になりました。

機体の軽量化の為に3Dプリンターを駆使しましたがメーカーより改善する事は
なかったですが、構造や色々な事が良く分かり無駄ではなかったです。

誰もが簡単にサーマルカムが実現出来る様にすつ為に購入出来ない部分は自作が必要です。

また組立て方法や操作方法も作らないといけません。それを含めて販売するにもその為のサポートの方が大変です。それを費用を含めると倍以上の価格になるのとモンスターカスタマーは相手にするのも面倒。

まず構造的な追加部品は3Dプリンターという便利な物があります。それ自体を販売は考えますが、付随的な対応としてです。数量が増えれば金型を作るかですが、多分必要がないでしょう。

この部分は3Dプリンターで


データは公開予定です。

サーマルカムの基板は既に完成しています。またFLIRブレイクアウトボードが使い勝手が悪くなったので2年掛かって作った関西電機製ブレイクアウトボードは現在フィールドテスト中です。10回は試作したのでそれなりに細かな部分まで出来たと思います。

①サーマルカム基板は既に絶賛販売中です。

W&Tサーマルカム基板&パーツ

②ブレイクアウトボードは

試作2回目の失敗作。サーマルカムの基板も改良を試みましたが販売中のものが最良です。

ブレイクアウトボードはLeptonのその他の開発にも役に立つ様にVSYNCとリセットを両方使える様にして中国製よりシステムの電圧が安定する様に回路も最適化しました。

その他の気になる点はフィールドテストで確認中。

組立て方法は

3DプリントしたパーツをM1.4とM1.6のビスで取り付けます。ドリルで穴を大きくしてM2(入手性が良い)に変更して接着剤で固定しても良いです。嵌め殺しになりますが簡単です。破損の際は全て作り直りですが…

サーボモーター用

1.4mm x 8mm 3pcs

下穴1.2mm

ブレイクアウトボード用

1.4mm x 5mm x 2pcs

MPU6050用

1.6mm x 8mm x 2pcs

Plastic Washer x 2pcs

1.6mm nut x 2 pcs


Leg and body

1.6mm x 8mm x 2pcs

Washer x 2pcs

1.6mm nut x 2 pcs.


ESP8266用

M2 x 5mm x 1pc

Washer.

ジンバルはSG90のサーボモーター2つとArduino Pro Miniの5VモデルとジャイロセンサーGY-521(MPU6050)をUSBシリアル変換ボードでスケッチを書き込みします。それも公開予定です。

バッテリーは3.7vのリチウムイオン電池で問題ありません。

マルツパーツの350mAh前後のモデルで飛行時間より長く使えます。

流行りのYouTubeで組立て動画を作ろうと思いましたが段取りが大変なので写真です。

先ずはArduino ProMiniとGY-521の配線

この方向でスケッチはデザインされています。変更した場合は必要箇所のプログラム変更要。


サーマルカム基板も可動するので配線を考えて両端の長さを順番に調整。

Arduino Pro MiniAssyの部分を3Dパーツに1.6mmのビスで取り付け

それからSG90Assyを取り付け。

その後サーマルカム基板とブレイクアウトボードAssyの取り付け

実際の組立て方法はもう少し詳しく解説の予定です。

細かく解説すると大作になりそうな情報量です。

このウェイポイントもどうなるか期待。


2021年3月1日月曜日

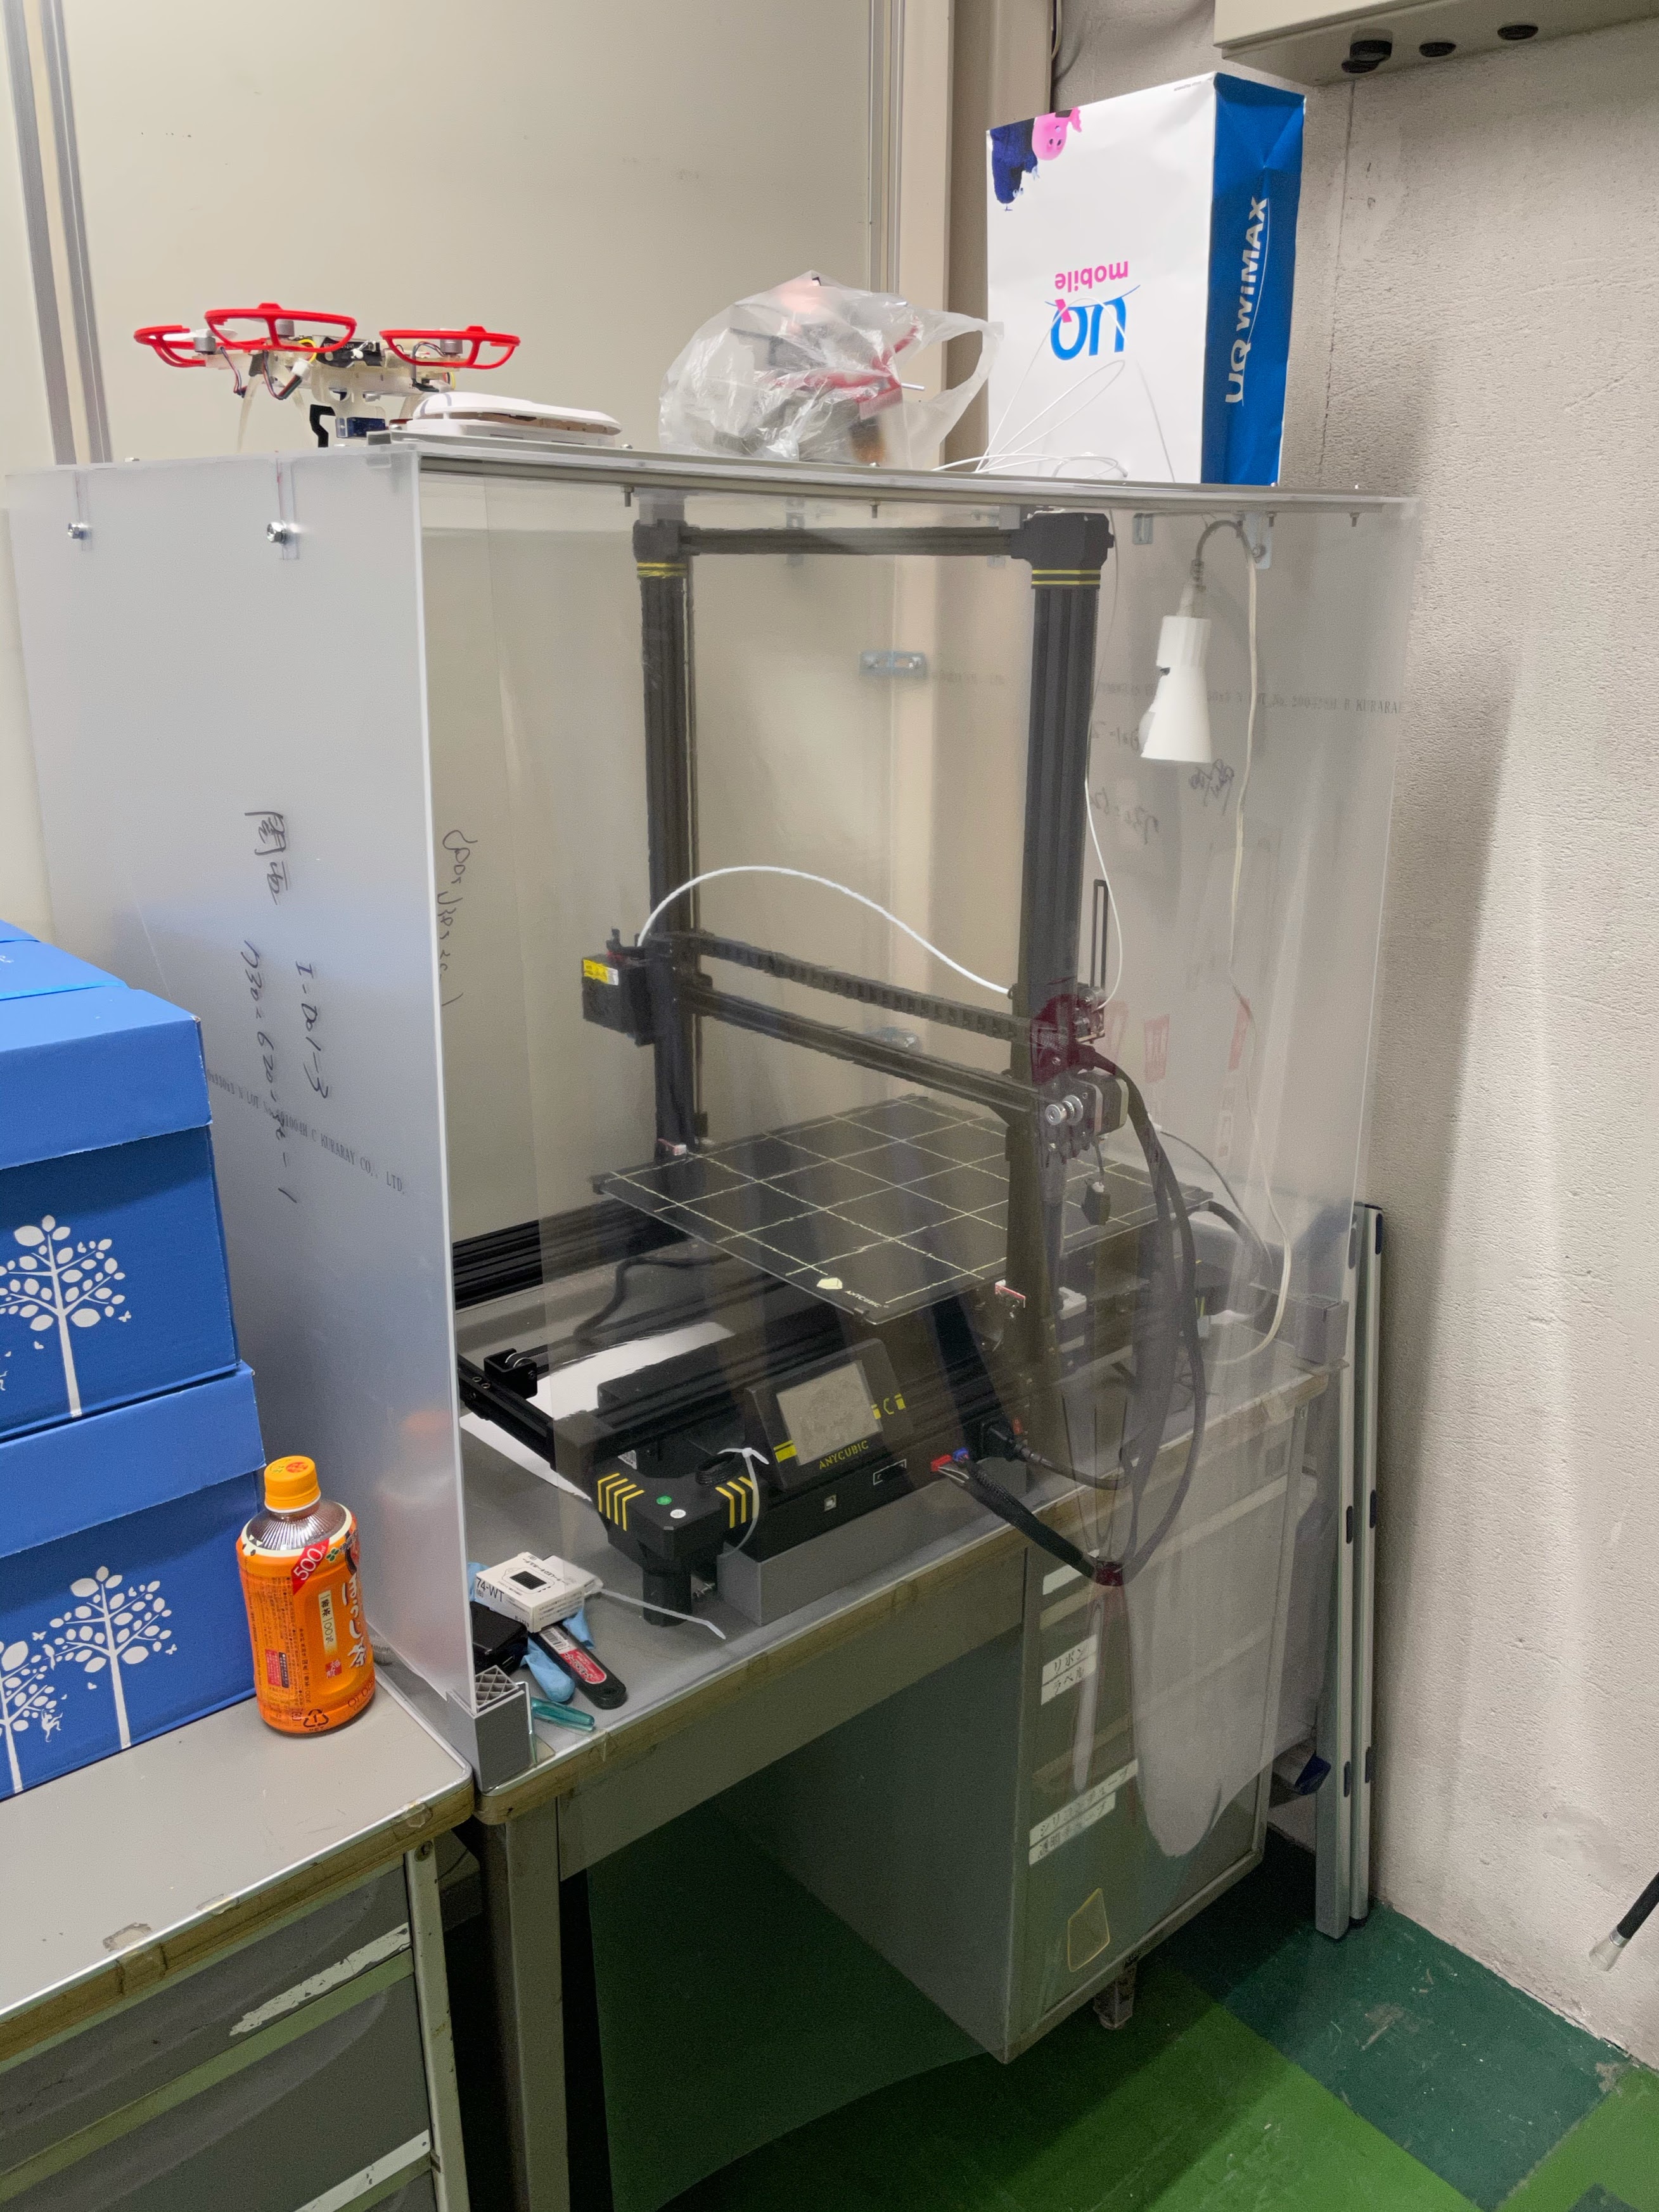
3D printer

2年前に導入した紫外線硬化型3Dプリンター
(寸法精度が比較的正確)

 安くなりました。また性能も問題ないし使いこなすには知識もそれなりに必要。

ANYCUBICの光造形の3Dプリンターは精度も良く手離れが良く1年以上問題なく使えています。冬場は材料の粘土が高くなり掃除がしにくくなりますが特に問題なし。

材料は黒か透明を使い分けています。試作の寸法等の確認は透明。テスト用は黒にしています。

外で使い込んで行くと脆く(硬貨して割れやすくなります。)弾力がなくなるのでガラスの様に割れてしまいます。

ドローン用に試作で精度が出て特に問題ありませんがプリントサイズが小さいのでパーツを分けて組み立てているので積層方も買いました。もっぱら小野さんに試作をお願いして送ってもらう手間が大変なので早晩こうなる事はわかっていたのですがいろいろありすぎて迷ってしまいました。

ブログやツイッターで方版の同じく ANYCUBIC社のChironを買ってドライバーを交換して静音たんぷに改造しました。この辺りユーザーが多いと色々情報が集まります。


400x400x450の大きなサイズの印刷に対応(2色積層等は出来ません。特に必要ないし。)
少しずつ使い勝手が良い様にしていってます。
冬場ヒートベットから材料が剥がれる事を防ぐ為アクリル板で囲いましたが…
宵越しにプリントすると部屋が冷えて材料が剥がれて大変な事になりました。


センサーはついていますが簡素なシステムなので止まるまでに材料がで続けて固まってしましました。
ヒートガンで剥がして元に戻しましたがフリントヘッドは予備に交換しました。
まだ慣れていないので調整に手間取りました。サポートを上手に入れないと剥がれやすいのがこのタイプの特徴で調整に手こずりましたがなんとかプリント出来る様になりました。
後は今の環境に合わせて微調整と改造でさらに使い易くなると思いますがその辺りは追々とします。他にする事が多すぎて…
あとフリーのソフトで積層データを会社のPCで生成するとデータがおかしくなる事がたまにあります。結局おまけの3kgsの材料も試作て使い果たしてしまいそうです。400角の試作が出来るのでかなり自由度が上がりました。
あとはビニールシートは最後の一方向を塞いで宵越しのプリントに備えます。

あと材料の送り出しの部分もバージョンアップも検討中(スピードアップはリスクが高い気がします。)


改造用のパーツは豊富にあります。
利用者の多いモデルはこういう利点があります。改造の様々な情報もあるのでお腹いっぱいです。

直近はビニールカーテンでベットの温度が安定する様にしました。


2021年2月25日木曜日

中々進まないのでイライラ

 今のプロジェクトはメンテナンスとドローンで便利にする事が目的です。

不良箇所を地図化するのは技術的には可能ですが、簡単ではありません。ステッチのソフトはopenCVやサンプルで作っていますが、実際に使えるようにするには画像処理の専門会社に頼むにも測量系のソフト会社でいくらかかるかわかりません。

ドローンの機能やソフトの不具合、時間の制約等。そもそも一から試行錯誤しているので初心にかえって楽しめないと良い方向に進まない。

ドローンの機能も納得行くレベルになりました。ソフトも後は調整の為の段取りもトラブルに見舞われながらなんとか明日試作機を送る予定。トラブルの部分は自分の部品と交換して引き続き作り直しします。

データ転送距離が伸びる調整が終わるまでに自動運転のソフトのテストをして去年のステッチのソフトで再調整は4月?

何がしたいのかというとMAPPINGでメンテナンスのレポートに使えないかです。

この画像の左側の画像をサーモに置き換えれればレポートが分かりやすくなります。

この時はジンバルがなかったのでコース変更の際に大きく画像が破綻します。

画像が破綻しなければこの様になります。画像をステッチで一つにしています。

画像の特徴点をこの様にソフトでつないでいきます。

画像が破綻して特徴点が分からないと…

これをジンバルで改善出来ないかと2年前からジンバルの開発をしています。

もちろんソフトをもっとチューニング出来ればと思いますがかなりのレベルが必要です。どこまで出来るかやってみないと分かりません。
Waypointというドローン自動運転のソフトがでました。Mavic Miniでも対応します。これと今回のジンバルを合わせて実験です。いつ?

なぜ自動運転かというとその方が画像が安定します。手動だとどうしても微調整が必要です。
また自動運転はGPSの情報に基づいて軌道を決めるのでGPSの影響も少なくしたいのですが、ESPの電波はどうしようもないので離陸の際は5分程度GPSの捕捉に時間を掛けなくては行けません。ここ2、3週間その調整だけで掛かりました。
上手く行けばこの様な映像になります。これくらい安定するとサーモの画像も期待です。

外注に調整を頼むにしてもここまで方向性を出さないと出来ません。


2021年2月20日土曜日

放送大学(データサイエンスプラン)

 結局AI=データサイエンスである事は今まで分かりました。

データサイエンスとは何か?が分からない部分がツイッターがキッカケでその様なプランが放送大学で受講できる事が分かりました。それだけを受講する半年コースや1年コースもある事が分かりました。仕事と並行する事を考えて4年のコースにする事になりました。

会社で費用を負担して頂けるのは大変ありがたいです。費用以上に重要なのはその為の時間です。それほど賢くない上に年齢による衰えで記憶力や並列して行う処理も実質2つが限界です。20台の頃はもっとこなせた記憶があります。

認証取得には71単位中14単位を取れば良いのですが、必要と思われる単位を集計すると40単位になりました。効率良く14単位をとる事はせず必要な単位の取得する事にします。

さらに深堀すると線形代数学をもっと深堀する事になるのですが、工学部ではなく教養学部の中で学ぶのが精一杯だと思います。能力の限界は超えれないですが、コツコツやっていければと思っています。最近限界が見えて来た様な気がします。そこは悩んでいます。

実際にプロジェクトを進めると必要に迫られたところはやる事になると思います。

全てを一人でこなせると思わない様にします。既にその事の限界はあります。そのを時間を掛けて進めているのが現状です。

卒業する事や大卒資格は考えていません。その事が嫌で大学に行かなかった事は後悔していません。何を学ぶのか分からなかったから行かなかったのでその頃の自分に良いアドバイスを今なら出来たと思います。での今それができる環境にいる事は大変幸せな事だと思います。

何より線形代数で推論や予測が出来てそれで社会解決ができる世の中になった事は今回初めてわかった事です。AIってすごいと思われる事の本質はそこです。それが分からず行列を解く事が楽しいと思たら数学者になったでしょうが。

後はヨビノリたくみさんのYouTubeの授業は分かりやすく数学が身近に感じられます。これも学生の頃に自分に伝えたいですが、その頃この方は生まれてません(笑)

ヨビノリたくみ

難しい教科書を見る前に観てから本を読み進めればなんとか続けて行けそうな気がします。

高校の数学教師が好きに慣れなかったから余計にそう思うのかもしれません。その事を卒業証明書を取寄せてから思い出しました。過去のいろいろな事を思い出していますが今まで経験した事で今が一番良い選択が出来る訳で社会人になってから学び直す事は良い事です。

その様な人が増えれば社会はより良くなると思います。努力や根性ではなくより賢くなる事で社会は良くなります。

まあいずれにしても小野さんには感謝しています。


2021年2月13日土曜日

今後の予定…

画像認識、AIやリナックス操作は本業の合間なので同じ様な作業をgoogle先生に聴きながらまた本等で確認しながら並行して進めているので個々集中してやるより5倍から10倍の時間が掛かっています。

Dockerに関しては1年前に本を購入して機器を一から設定するのに数ヶ月掛かっています。

便利なはずの機能ですが、思いの外複雑で(私的に)12月に本を読み進んで年末年始の休みに三分の一読み進んでギブアップです。オーケストラが大変ポートが大変…

兎に角やってみましたが教科書通りに進めるだけでも1週間の試行錯誤、サンプルが古く教科書通りに動かず、エラーの内容は全く分からず。グーグル先生にきいても同じ様なエラーを探すのに一苦労。昨年のバージョンをインストールしてアップデートを中止してやっと動くも”何で?”、まあJetsonにインストールで何度でもやり直しが出来たのでメインPCのインストールはもう少しテストしてからにします。

また本を読み進む事になりました。 分からないなりにもう少し進めます。

サーマルカムも大体完成ですが、細かなチューニングが出来てからデータの公開や必要部品の販売。これも2年掛かっています。

もう少しスピードアップしないと取り残されそう。何に?

基礎的な部分の学習に本格的に入ろうと思います。=データサイエンスです。

今までに出来た物やコンテストの結果やPoCは、まあ出来ていますがもう少し本格的な商談になると相手もそれなりな会社なりこのままでは超えられない壁でプロジェクト自体が頓挫してしまいます。中小企業の枠で遊んでいると言われそうです。

もう一つは記憶力で何度も同じ間違えを繰り返す、コピペを繰り返すので本質を理解していない事が積み重なってだんだん苦しくなって来ています。

昨年コンテストを受賞してからはひたすらアウトプットで精魂尽きた感じです。それほどの実力も無いので当然です。と言っても社内で私の状況を正確に理解できる人はいません。

先ずは基本のインプットです。G検定は今の私には無意味です。

で、今の私に必要なのはこれ!1年は掛かる大作です。

この歳で微積分は統計学等々で大学の授業に体力的に耐えられるか?でも今しないと今後もっと難しくなる。この学問無しでAIや深層学習なんて語れません。上部だけで説明はしましたが理解できる人がいなかったから誤魔化せただけです。

数十年ぶりに出身高校に電話して卒業証明書を依頼しました。
もう後戻りは出来ません。後悔してませんが。
これを全てにおいて優先します。